脳に倣う新しい情報処理について、2回にわけて、筆者が取り組んできた「ゆらぎ理論」と「ゆらぎ制御」、「ゆらぎ学習」について紹介します。現在、生成AIの技術的・社会的な動きが激しい状態ですが、脳科学においても脳に関する研究は着実に進められており、それをどのように人工システムに応用するか、という例を紹介します。
全体構成
人工意識の研究開発に向けて、今後、研究が必要な課題をまとめる。そのために、筆者が取り組んできた脳型情報処理についてまず紹介し、現状の意識研究を概観し、人工意識の研究開発の方向性について紹介する。
- 新しい脳型情報処理で何を目指すか? (1) -ゆらぎ制御の場合-
- 新しい脳型情報処理で何を目指すか? (2) -ゆらぎ学習の場合-
- 意識研究から人工意識の研究へ
- 人工意識の研究開発に向けた取り組み
- 人工意識の研究開発に必要な要件 (1):認知バイアスの影響?
- 人工意識の研究開発に必要な要件 (2):感情が果たす役割?
プロフィール
村田 正幸さん
Masayuki Murata
大阪大学 大学院情報科学研究科/D3センター 特任教授
やさしいAI 人工意識共同研究講座 責任者
1984年 大阪大学大学院基礎工学研究科博士前期課程修了後、日本アイ・ビー・エム株式会社ジャパン・サイエンス・インスティチュート(東京基礎研究所)主任研究員。その後、1987年 大阪大学大型計算機センター助手。講師、准教授を経て1999年 同 基礎工学研究科教授。サイバーメディアセンター教授を経て、2004年 同 情報科学研究科教授。2019年8月~2023年3月 情報科学研究科研究科長。2025年3月定年退職後、同 情報科学研究科/D3センター特任教授。やさしいAI 人工意識共同研究講座責任者。2026年4月より総長特命補佐兼務。専門分野は情報通信ネットワーク、脳や生体に学ぶ情報システム。これまで1,000本以上の英語論文誌、国際会議論文を著している。
ゆらぎ原理の発見
現在、深層学習、そしてそれに続くLLM(生成AI)が目覚ましい発展を遂げ、企業活動だけでなく、私たちの社会活動や日常生活までも変えつつあります。しかし、これらの技術の元になっている、ニューラルネットワーク(神経回路網)に倣う機械学習の成り立ちは1970年代に始まり、最近の計算機技術(特にGPU)や並列計算技術の発展に支えられて花開いたことはご承知のとおりです。
もちろん、その間にも脳科学を中心として脳機能に関する研究は進められてきました。そのうちの1つが、2000年頃から開始された「脳や生体のゆらぎ」に関する研究です。大阪大学の柳田敏雄教授(当時)を中心とした研究者グループは
- 脳や生体は、ゆらぎやノイズを遮断せず積極的に利用して、高次元システムを制御するシステムである
と捉えました (柳田他、2009)。生体は、分子レベルから細胞・個体レベルに至るまで階層構造を持つ、ダイナミックかつ複雑・高次元なシステムです。このようなシステムにおいて、決定論的手法で厳密に制御しているとはおよそ考えられません。そうではなく、ゆらぎやノイズを遮断せずに積極的に利用して高次元システムを制御するシステムであると考えました。その結果として、飛躍的な省エネ効果が生まれます。これは、深層学習や生成AIのように巨大データセンターにおいて大きなエネルギーを用いて処理を追求するのとは対極的な考え方です。
ゆらぎ方程式による解探索
そして、分子レベルだけでなく、細胞や脳の研究によって一般化された「ゆらぎ方程式」として、生体システムの「ゆらぎ原理」を提唱しました。ゆらぎ方程式は、
という簡潔な形で表現されます。システムの状態はで定義され、あらかじめ定められたアトラクタ構造()を持ち、ゆらぎ()によって解を探索しながら、活性度(システム状態の「良さ」:)がよくなれば相対的に第1項が大きくなり、アトラクタのどれかに収束する、というものです。つまり、
(1) ゆらぎを積極的に使って局所解から脱出することを狙い、
(2) 活性度によってノイズとのバランスをとります。
図1は、ゆらぎを利用して解(アトラクタ)探索を行う動作原理を示したものです。ちなみに、このような形を持つ方程式はランジュバン方程式と呼ばれ、能動推論 (Parr et al., 2022) における連続状態空間を扱う場合と似たものになりますが、ここではノイズ項を明示的に扱っており、能動推論においても解決できていない局所最適解に陥る問題を解決できることになります。なお、アトラクタ集合は、能動推論と同じく予め準備する必要がありますが、最適解である必要はなく、システムとして望ましい解を指定することになります。この点については次回、さらに説明します。
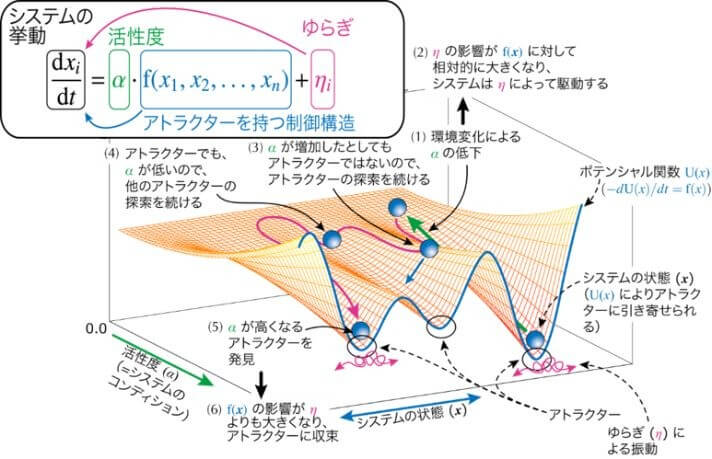
図 1 ゆらぎ制御による解探索と収束の様子
ゆらぎ制御:情報通信ネットワークへの応用
筆者の研究グループでは、総務省の支援をいただいたキャリア企業との受託研究において、このゆらぎ原理を情報通信ネットワーク制御に応用しました(ゆらぎ制御 (Murata 2021))。詳細は省略しますが、絶えず利用状況が変動するネットワーク制御に適用し、制御に要する計算時間は、もちろん対象の規模や構成によりますが、従来の最適解を求める手法と比較して1/100から1/1000になることをシミュレーション及び実証実験で確認しました。だいじなことは、ネットワークという人工システムの機能実現において、脳や生体に何を学ぶか、という点です。カワセミのくちばしを模倣した新幹線の先頭部など、人工システムの設計において自然界に学んでいる例は数多くあります。ゆらぎ制御では、絶えず変化するネットワーク環境(ユーザの利用状況やネットワーク内部の動作状況)において、ゆらぎを利用して現時点でいちばん適した解を見つけ出す機能に学ぶということになります。もちろん、最適解の保証はできませんが、現実の世界では最適でなくともそれに近ければ十分である、という状況は多くあります。
研究内容をもとにしたイメージ図(AI生成)。
現在、生成AIのデータ処理を担うデータセンターの建設ラッシュが続き、大量の消費電力(データセンターの規模によりますが、最近では最大数100MWと言われています)の問題も指摘されています。一方、脳機能は通常、消費電力が20W程度であると言われています。AIと人の脳では処理速度が異なりますので単純な比較は困難ですが、それを割り引いて考えても、脳の情報処理のための消費電力は格段に低いと言えます。この点に着目した脳の情報処理に倣う学習のメカニズム(ゆらぎ学習)を次に紹介します。
参考文献
-
柳田, 四方, 石黒, 村田, “生体ゆらぎに学ぶ知的人工物と情報システム,” 応用物理学会誌, 78(7), 2009. DOI: 10.11470/oubutsu.78.8_788.
-
T. Parr, G. Pezzulo, and K. J. Friston, Active Inference: The Free Energy Principle in Mind, Brain, and Behavior. The MIT Press, 2022.(邦訳:乾敏郎, 能動的推論:心、脳、行動の自由エネルギー原理、ミネルヴァ書房, 2022)
-
M. Murata and K. Leibnitz (Eds.), Fluctuation-Induced Network Control and Learning, Springer, Mar. 2021. DOI:10.1007/978-981-33-4976-6